P1002 过河卒
对应章节:五、数据结构与算法 → (十二) 搜索:递归、回溯、DFS、BFS 与记忆化;五、数据结构与算法 → (十三) 动态规划(DP)基础。
(一) 任务与输出目标
卒只向右或向下走,避开马及马控制点,统计到终点的路径数。
(二) 建模与推导
先标记马所在点与八个马步落点。定义 f(x,y) 为从原点到当前点的合法路径数。未被控制的点,其最后一步来自左边或上边;去掉最后一步得到相应前驱,接回唯一,两类最后移动方向不同,故相加。被控制点没有合法方案,状态为 0。
原点放置一条空路径,按横纵坐标递增填表。每次只读更小坐标,答案在终点。棋盘共有 (n+1)×(m+1) 个坐标点,0 坐标也参与计算。
(三) 手算与过程
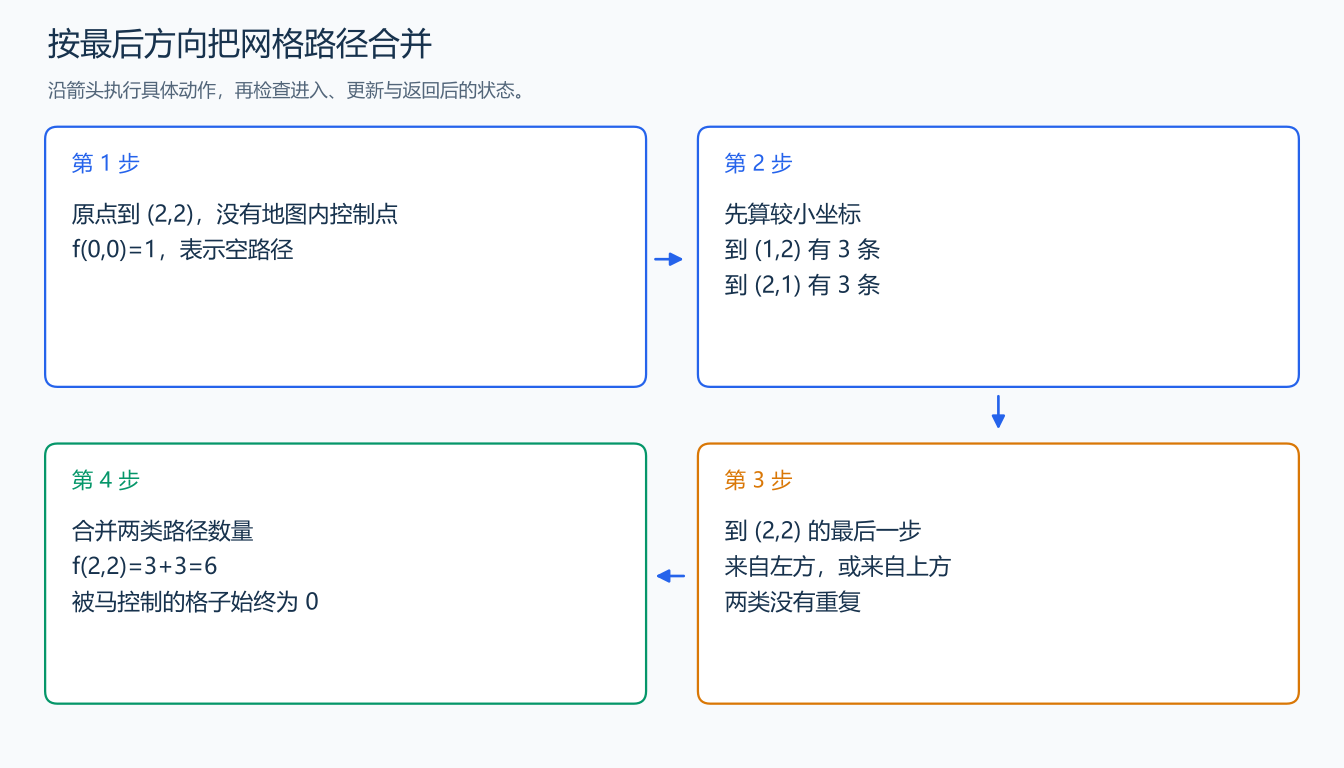
终点 (2,2),马在 (20,20):没有地图内控制点,状态最后为 6,等于两次右移与两次下移的排列数。
(四) 带注释实现
#include <bits/stdc++.h>
#define int long long
#define endl '\n'
using namespace std;

void solve() {
    int n, m, hx, hy;
    cin >> n >> m >> hx >> hy;
    vector<vector<bool>> blocked(n + 1, vector<bool>(m + 1, false));
    int dx[9] = {0, 1, 1, -1, -1, 2, 2, -2, -2}, dy[9] = {0, 2, -2, 2, -2, 1, -1, 1, -1};
    for (int d = 0; d < 9; ++d) {
        int x = hx + dx[d], y = hy + dy[d];
        if (x >= 0 && x <= n && y >= 0 && y <= m)
            blocked[x][y] = true; // 只标地图中的控制点。
    }
    vector<vector<int>> f(n + 1, vector<int>(m + 1, 0));
    for (int x = 0; x <= n; ++x)
        for (int y = 0; y <= m; ++y) {
            if (blocked[x][y])
                continue;
            if (x == 0 && y == 0) {
                f[x][y] = 1;
                continue;
            }
            if (x > 0)
                f[x][y] += f[x - 1][y];
            if (y > 0)
                f[x][y] += f[x][y - 1]; // 两类最后一步的路径相加。
        }
    cout << f[n][m] << '\n';
}

signed main() {
    ios::sync_with_stdio(false); // 关闭同步,使用 cin 与 cout 完成输入输出。
    cin.tie(0), cout.tie(0);

    int T = 1; // 本题读入一组数据。
    // cin >> T; // 题目给出测试组数时开启,并在 solve 中处理一组。
    while (T--)
        solve();
}
(五) 复杂度
时间与空间均为 \(O(nm)\)。